模倣学習向けのロボットフレームワーク
LeRobot
2023年、ACTとともに、低コストな双腕テレオペレーションシステムであるALOHAが発表されました。ALOHAはACT専用のロボットアームではなく、人間による双腕操作のデータを収集し、模倣学習に利用するためのオープンなハードウェア基盤です。原論文では、ロボットアーム4台とフレームを含む基本構成が約1万8,000ドル、カメラなどのオプションを含めても2万ドル以内で構築できるとされています。従来の研究用双腕システムと比較すれば大幅に安価でしたが、個人が導入するには依然として約300万円規模の費用が必要でした。
初期のALOHAでは、ROS 1 NoeticとInterbotixのソフトウェア環境を構築し、ROS Launchを使って4台のロボットアームと複数のカメラを起動する必要がありました。アームの制御、Leader–Follower方式によるテレオペレーション、映像取得、操作データの記録などはROS環境上で動作し、ACTは別のリポジトリとして学習と推論を担当していました。
その後、ロボットごとに異なっていた制御インターフェースやデータ形式、学習コードを整理し、より簡単に実機の模倣学習を行える環境を構築しようとする動きが広がります。Hugging Faceが2024年5月に公開したLeRobotも、この流れを代表するプロジェクトの一つです。ただし、LeRobotは単にALOHAのROS部分をPythonに置き換えたものではありません。ロボットの低レベル制御、テレオペレーション、データ収集、データセット管理、モデルの学習、推論、実機への展開までを、Pythonベースの共通インターフェースとPyTorchによって一体化することを目的としています。
コミュニティでは、Koch ARMを皮切りに、独自の廉価アームを作る流れがブームとなります。
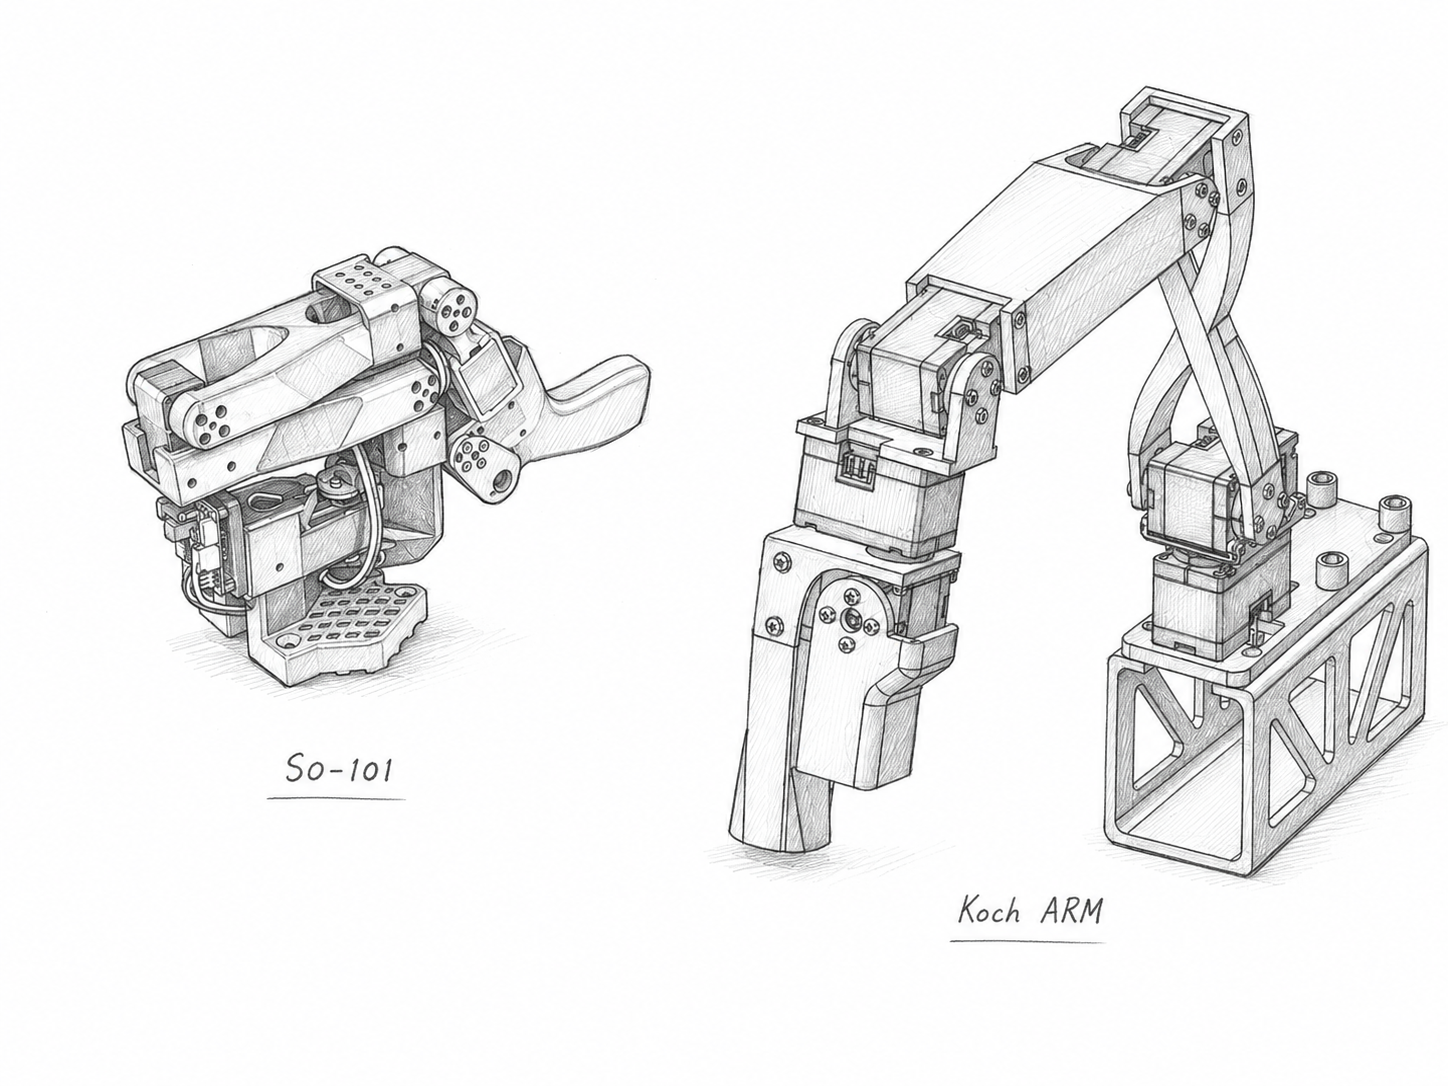
最終的には、2024年10月には、Hugging FaceとTheRobotStudioの協力により、低価格なオープンソースロボットアームSO-100が公開されました。SO-100は、3Dプリント部品と比較的安価なサーボモーターで構成され、LeaderアームとFollowerアームを使って操作データを収集できます。その後、組み立てや配線、モーター構成を改善した後継機SO-101が公開され、LeRobotを使った実機模倣学習の代表的なハードウェアになりました。
LeRobotとSO-100/SO-101の組み合わせは、これまで研究機関を中心に行われてきたロボットの模倣学習を、個人の開発者やロボット愛好家でも試せる規模まで低価格化・簡素化しました。2025年9月時点では、LeRobotDataset形式で1万6,000件以上のデータセットが2,200人以上のコントリビューターから公開されており、SO-100/SO-101はその中でも特に多く利用されているロボットの一つです。現在のLeRobotは、ACTだけでなくDiffusion Policy、VLA、強化学習などにも対応する、実機ロボット学習の代表的なオープンソースフレームワークの一つへと発展しています。