コンテンツにスキップ
FaBo Physical Agent Kit Docs
電気周りの配線
FaBo Physical Agent Kit Docs
Home
模倣学習
模倣学習
ACT以前とACT後
ロボットフレームワーク
Humanoidと模倣学習
LeRobot 0.6.0
配線
配線
各種配線
電気周りの配線
電気周りの配線
目次
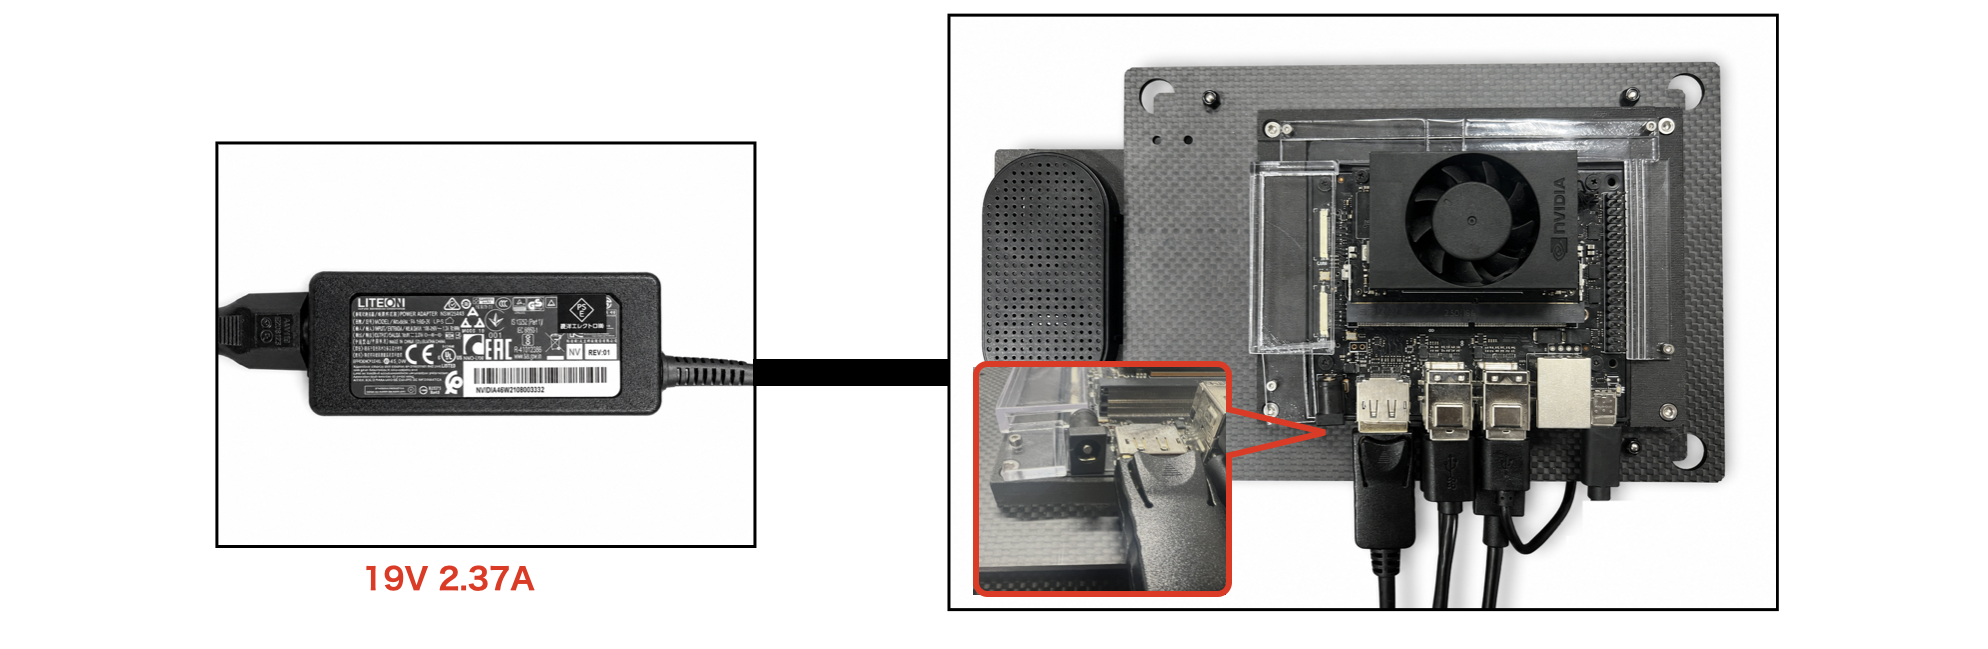
Jetson用の電源配線
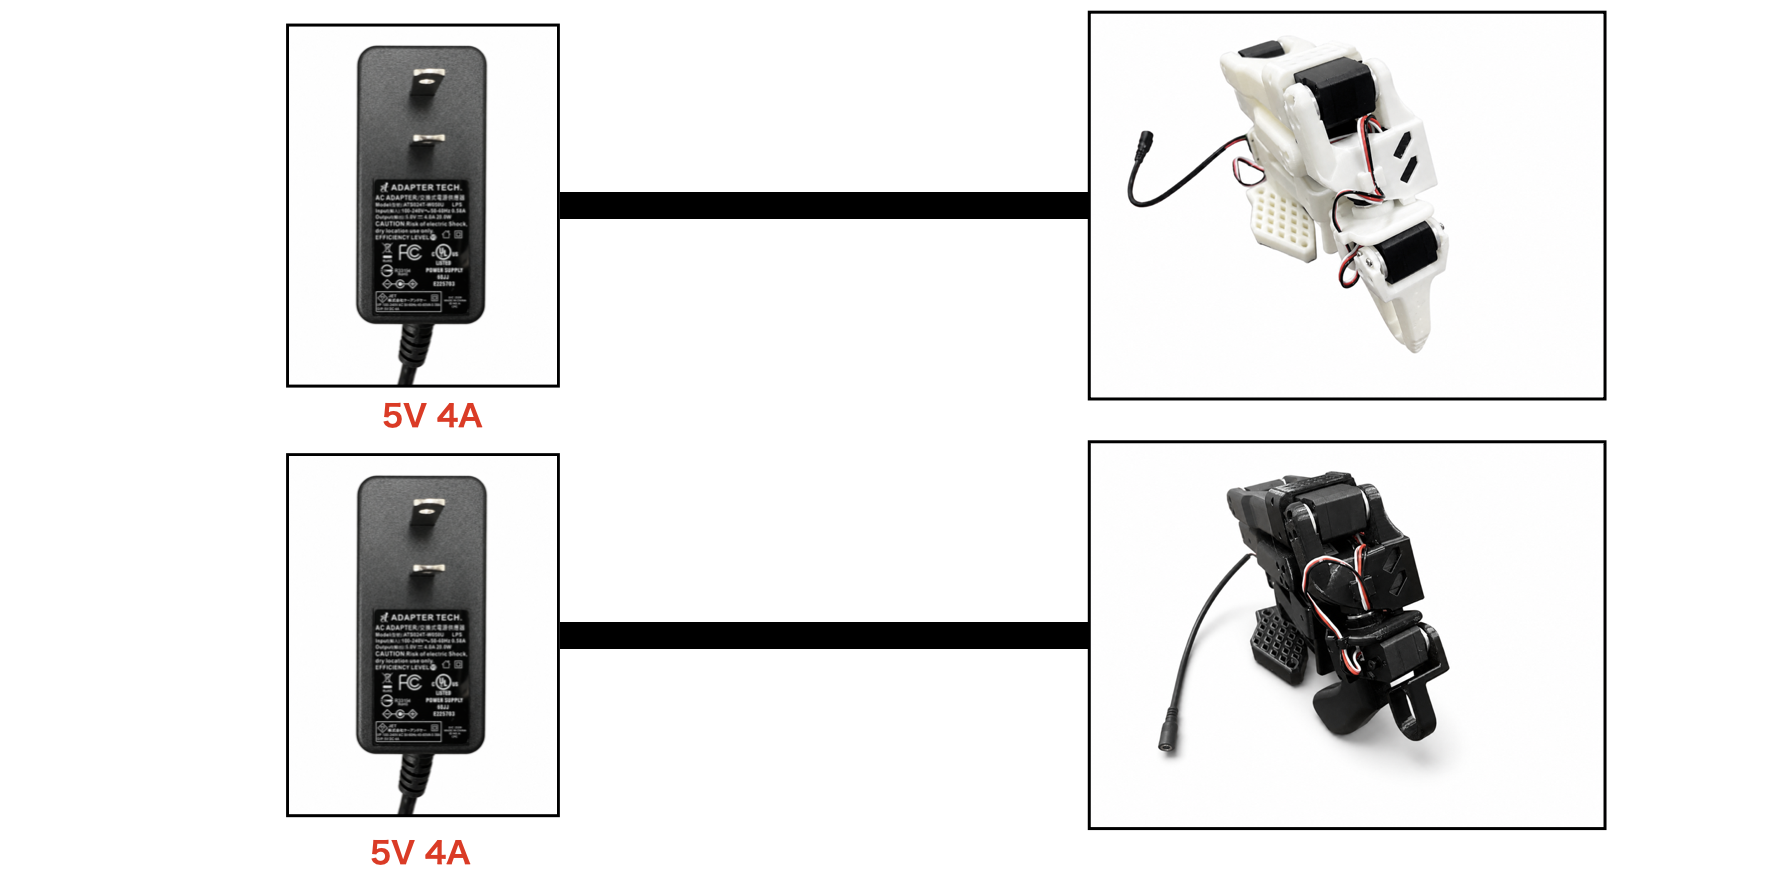
ARM用の電源配線
アームの固定
PAKとの接続
PAKとの接続
PCとPAKの接続(Mac)
PCとPAKの接続(Win)
インターネット接続
LeRobot
LeRobot
接続の確認
各種値の設定
キャリブレーション
カメラの調整
データセットの収集
学習
推論の実行
ノウハウ
データセット
Claude Code
Claude Code
Claude Codeとの連携方法
Claude Code Desktop
Bedrockを使う場合
Bedrockを使う場合(local)
VSC + RemoteSSH
VSC + ssh-copy-id
プロンプト例
プロンプト例(基板)
LeRobotプラグイン
LeRobotプラグイン
Teleopプラグイン
Robotプラグイン
Toio Leaderプラグイン
Toio Robotプラグイン
Toio Command
各種設定
各種設定
Firmware
ID割り振り
環境構築
各種設定
その他
その他
GR00T
GR00T
環境構築
SmolVLA
SmolVLA
環境構築
HilSerl
HilSerl
環境構築
Rerun.io
Rerun.io
Trouble Shooting
Jetson AGX Orin
Jetson AGX Orin
GMSL Camera
目次
Jetson用の電源配線
ARM用の電源配線
電源
Jetson用の電源配線
ARM用の電源配線